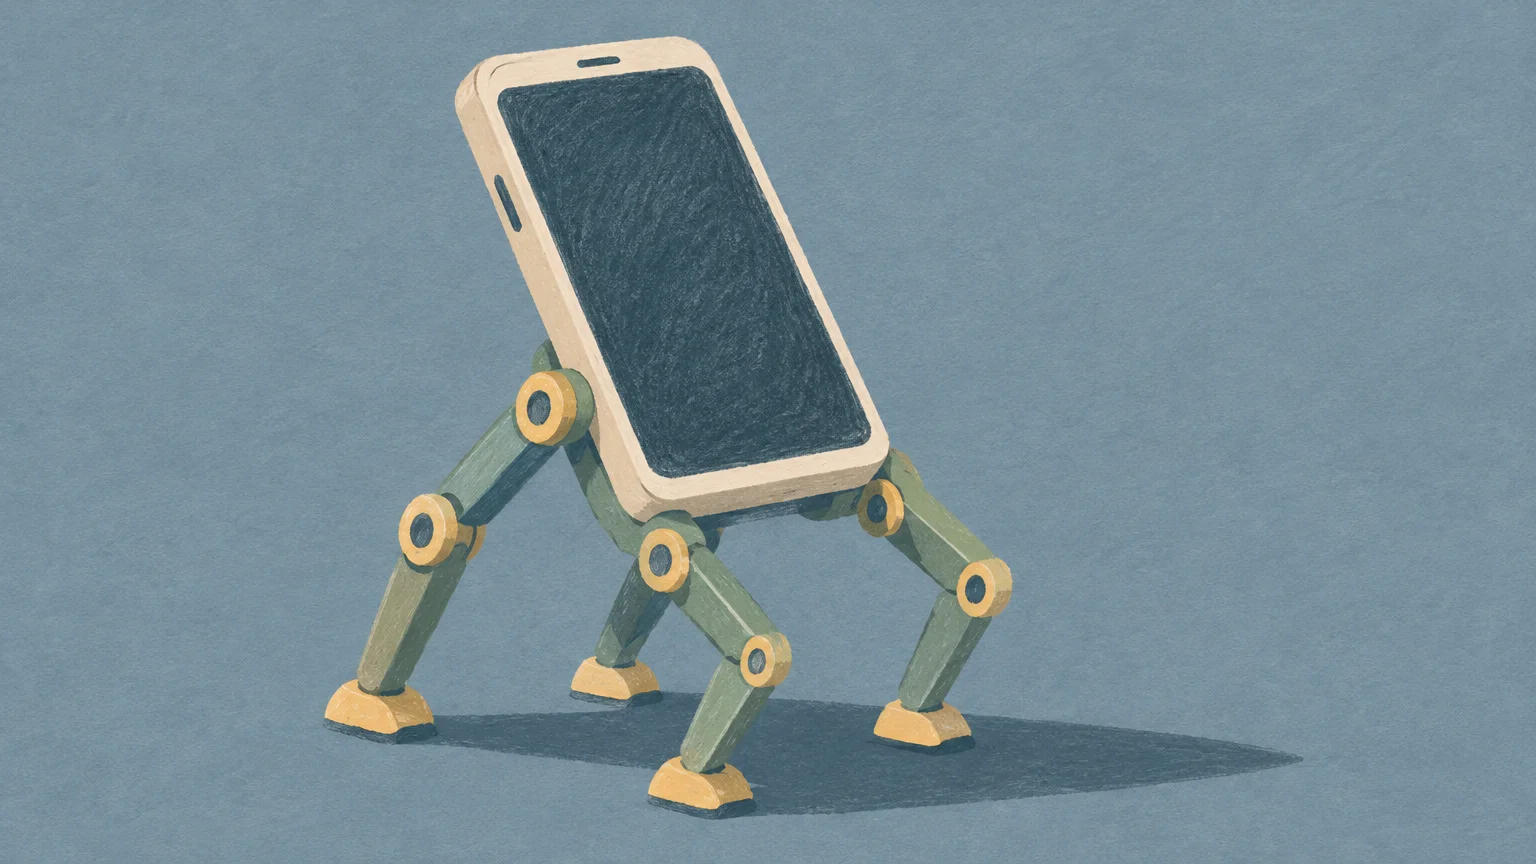
Un equipo del laboratorio de robótica de la Universidad de California en Los Ángeles (UCLA) ha presentado PhoneBot, un robot móvil de pequeño formato que utiliza un smartphone Android de gama media como unidad de procesamiento central, cámara, sistema de sensores y módulo de comunicaciones. El coste total del hardware es de aproximadamente 400 dólares (≈ 372 euros), frente a los 3.500 y 13.800 dólares (≈ 3.255 y 12.834 euros) que cuestan los robots móviles más asequibles del mercado con capacidades comparables. La investigación se publica hoy en IEEE Robotics and Automation Letters.
La idea es deceptivamente simple: en lugar de construir desde cero la visión por computador, la conectividad WiFi y Bluetooth, el procesador de señal y la interfaz de usuario de un robot —que es lo que hace costoso el hardware robótico convencional—, el equipo de la UCLA decidió usar algo que ya tiene todo eso integrado y cuesta entre 50 y 80 dólares (≈ 46 y 74 euros) en el mercado de segunda mano: un smartphone Android de 2022 con Snapdragon 695.
¿Cómo funciona PhoneBot exactamente?
PhoneBot es una plataforma rodante de diseño modular —dos motores DC, seis ruedas omnidireccionales y un chasis impreso en 3D— en cuya parte superior se monta el smartphone mediante un soporte de fijación diseñado para encajar con la mayoría de modelos de 6 a 7 pulgadas. El teléfono corre una aplicación de control desarrollada por el equipo de UCLA que accede a los sensores del dispositivo —cámara trasera, IMU, GPS, micrófono— y los convierte en la interfaz sensorial del robot.
El procesamiento de visión corre en el propio smartphone usando TensorFlow Lite con modelos cuantizados optimizados para inferencia en NPU móvil. El robot puede navegar en entornos interiores, esquivar obstáculos en tiempo real, reconocer objetos de una lista predefinida de 80 categorías y ejecutar tareas simples como «sigue a la persona con camiseta roja» o «ve al punto marcado en el mapa». La latencia de respuesta a obstáculos imprevistos es de 180 milisegundos de media, suficiente para velocidades de desplazamiento de hasta 0,8 metros por segundo.
La conexión entre el smartphone y los motores se hace a través del puerto USB-C con un controlador de motor de bajo coste. Los ingenieros de UCLA diseñaron el protocolo de comunicación para que el teléfono gestione el movimiento con la misma abstracción que un juego de móvil controla personajes en pantalla: el código de robótica ve una API de movimiento, no hardware específico.
El contexto de la oleada de robótica accesible conecta directamente con la fiebre de los agentes de IA y los retos de seguridad que plantean los sistemas autónomos: PhoneBot es un ejemplo concreto de cómo la accesibilidad del hardware democratiza el desarrollo.
La ventaja real: no es solo el precio
El coste es el titular, pero la ventaja más duradera de PhoneBot no es el precio inicial sino el modelo de actualización. Un robot convencional queda obsoleto cuando su procesador ya no puede ejecutar los modelos de visión más recientes; PhoneBot se actualiza cambiando el teléfono por un modelo más moderno. Cuando en dos años salga un Snapdragon 8 de segunda generación a 60 euros en el mercado de reacondicionados, el robot existente se actualiza en 10 minutos.
Esta lógica es la misma que ha hecho rentable el mercado de placas de desarrollo como Raspberry Pi, pero con la ventaja adicional de que los teléfonos tienen una cadena de suministro masiva, software actualizado de forma continua y un ecosistema de aplicaciones que los kits de robótica convencionales no tienen. El equipo de UCLA ha publicado los planos del chasis y el código de la aplicación bajo licencia MIT en GitHub, con el objetivo explícito de que universidades e institutos de formación técnica en países de renta media puedan adoptar la plataforma para educación en robótica.
Las comparaciones con robots de exploración son inevitables: como explorado en las tecnologías robóticas que nos están acercando al sueño de llegar a Marte, la fiabilidad del hardware de consumo en entornos extremos sigue siendo un reto, pero para robótica educativa en interiores el caso de uso es totalmente viable.
Los límites de PhoneBot y qué le faltaría para ir más allá
PhoneBot no reemplaza a un robot industrial ni a los sistemas de logística de Amazon. Su carga útil es de 250 gramos, su autonomía con una batería externa de 10.000 mAh es de 4,5 horas y su resistencia a entornos húmedos o polvorientos depende completamente del nivel de protección IP del teléfono elegido (que puede ser cero en modelos de gama baja).
Para el equipo de UCLA, los casos de uso objetivo son educación en robótica, investigación en navegación autónoma con presupuesto limitado, y monitoreo de interiores en edificios (vigilancia no crítica, inspección de instalaciones). Para esos usos, PhoneBot tiene suficiente capacidad a un precio que abre el mercado a contextos donde un robot de 10.000 euros es simplemente inviable.
El siguiente paso del proyecto: integrar agentes de lenguaje grande directamente en la app de control para que PhoneBot pueda recibir instrucciones en lenguaje natural («ve a buscar el paquete que hay al lado de la puerta roja») sin programación explícita. Un agente como OpenClaw 2026 con capacidades de razonamiento espacial sería exactamente el tipo de motor que necesitaría esa integración.
PhoneBot me parece uno de esos proyectos de investigación que tienen más impacto práctico del que su modestia aparente sugiere. No va a sustituir a los robots industriales de precisión, pero sí puede hacer que un departamento de logística de una empresa mediana en Ghana, Colombia o Vietnam tenga acceso a robótica funcional sin necesitar un presupuesto de I+D de empresa del Fortune 500. La democratización del hardware robótico es tan importante como la democratización del software de IA, y esta segunda parte del problema lleva mucho más retraso. Con el repositorio en GitHub bajo licencia MIT y los planos del chasis disponibles para cualquiera, el siguiente paso depende de cuántos ingenieros en universidades del mundo tomen esa base y la adapten a sus necesidades locales. Hay trabajo de seguimiento para hacer.